


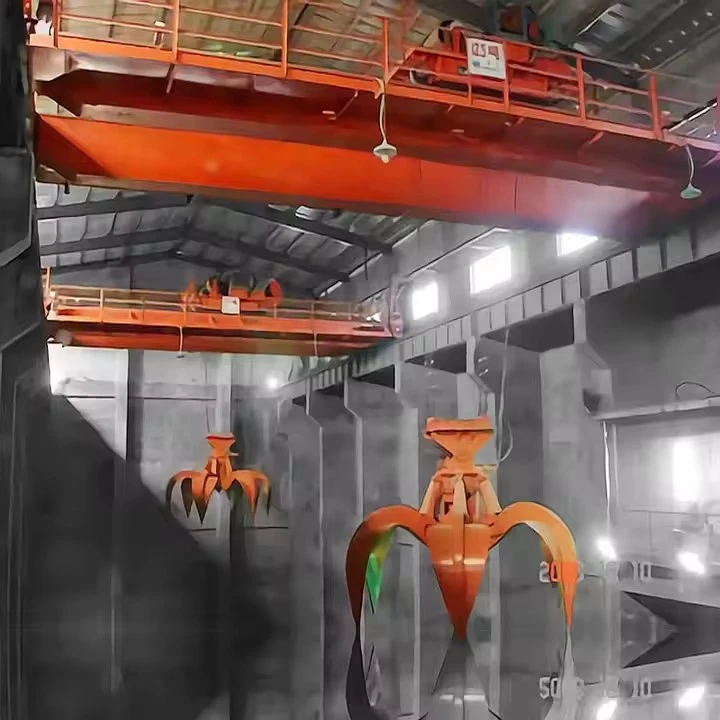


Żuraw pomostowy z podwójną belką i chwytakiem
Opis produktów
Czym są dźwigi pomostowe z podwójną belką?
A Żuraw pomostowy z podwójną belką i chwytakiemto suwnica pomostowa z dwoma głównymi dźwigarami (belkami), która porusza się po szynach wzdłuż mostu łączącego zatokę lub plac. Jest wyposażony w specjalistycznychwyć wiadro(zwane także łyżką składaną) do transportu materiałów sypkich.
To jestkoń pociągowy do sypkich materiałów sypkichw branżach takich jak porty, elektrownie, huty i składowiska złomu.
Kluczowe zalety
Wysoka wydajność:W pełni zmechanizowany, szybki cykl pracy dla transferu dużych-objętości.
Wszechstronność:Jeden dźwig może obsługiwać wiele punktów (skład, stacja przeładunkowa, linia technologiczna).
Wykorzystanie przestrzeni:Wykorzystuje przestrzeń nad głową, uwalniając ziemię do przechowywania i pojazdów.
Zmniejszona praca:Minimalizuje lub eliminuje potrzebę stosowania-ładowarek czołowych, koparek i pracy ręcznej.
Możliwości obudowy:Może być umieszczony w budynku lub eksploatowany na zewnątrz.
Rozważania projektowe i czynniki wyboru
Określając taki dźwig, inżynierowie muszą wziąć pod uwagę:
| Czynnik | Rozważania |
|---|---|
| Pojemność | Masa chwytaka + maksymalna masa podnoszonego materiału. (np. 10-tonowy dźwig z 2-tonowym chwytakiem=8-tonowym). |
| Przęsło | Odległość pomiędzy szynami pasa startowego. Określa projekt mostu i koszt. |
| Klasa obowiązków | Jak intensywnie będzie używany (np. FEM/ISO M6, M7 lub M8 w przypadku-ciągłej pracy w ciężkich warunkach). |
| System sterowania | Kabina-obsługiwana(operator w kabinie dźwigu) lubPilot radiowy(operator na ziemi). |
| Środowisko | Wewnątrz, na zewnątrz, żrące (słona woda), wybuchowe (pył węglowy) lub w wysokich/niskich temperaturach. |
| Wybierz typ i rozmiar | Dopasowane do gęstości materiału, wielkości brył i ścieralności. |
| Komponenty elektryczne | Napędy o zmiennej częstotliwości (VFD) zapewniające płynny ruch i precyzję. |
Streszczenie
W istocie AŻuraw pomostowy z podwójną belką i chwytakiemjestRamię robota o-wydajności przemysłowej-na szynach. Konstrukcja z podwójną-belką zapewnia mu wytrzymałość przy dużych obciążeniach i dużych rozpiętościach, a łyżka chwytakowa przekształca go z prostego podnośnika wprecyzyjny system transportu materiałów sypkich. Jest to duża inwestycja kapitałowa mająca na celu automatyzację i usprawnienie podstawowej logistyki przepływu surowców.
Podstawowe komponenty: łożysko, skrzynia biegów, silnik, pompa
Miejsce pochodzenia: Henan, Chiny
Gwarancja: 1 rok
Waga (kg): 2000 kg
Kontrola wychodzącego wideo-:Dostarczona
Raport z testu maszyn: Dostarczony
Projekt: podwójna belka
Skuteczność: wysoka wydajność
Prędkość robocza: Praca z dużą prędkością
Stabilność: funkcja zapobiegająca-wahaniu
Kolor: opcjonalny
Źródło zasilania: 110 V/220 V/230 V/380 V/440 V, dostosowane
Rozpiętość: 7,5-31,5m

Zdjęcia i komponenty
1. Konstrukcja mostu i system długiego podróżowania
Jest to główna rama, która przesuwa cały dźwig po budynku lub placu.
Dźwigary główne (belki podwójne):Dwie główne, równoległe belki nośne-. Typowo solidnydźwigary skrzynkowe(spawane skrzynki stalowe) zapewniające doskonałą sztywność skrętną i wytrzymałość, zdolne do pokonywania dużych odległości (30 m do 100 m+). Podtrzymują wózek, wciągnik i pełny ładunek.
Ciężarówki końcowe:Zespoły kołowe na każdym końcu dźwigarów mostu. Każda ciężarówka końcowa zawiera:
Koła (koła podróżne):Co najmniej dwa stalowe koła-z podwójnym kołnierzem, które poruszają się po szynach pasa startowego.
Osie i łożyska:Do podparcia kół.
Zespół napędowy (dla wózków z napędem końcowym):Zawierasilnik napędowy mostu, skrzynia redukcyjna, hamulecoraz sprzęgło do napędzania jednego lub większej liczby kół.
Napęd mostowy:Zwykle 2 lub 4 silniki (jeden lub dwa na wózek końcowy) do zsynchronizowanego ruchu.Napędy o zmiennej częstotliwości (VFD)są standardem zapewniającym płynne przyspieszanie, precyzyjne pozycjonowanie i zmniejszone naprężenia mechaniczne.

2. System jazdy na wózku i krzyżu
Jednostka, która przenosi wciągnik i porusza się prostopadle do ruchu mostu.
Rama wózka:Sztywna stalowa rama poruszająca się po szynach zamontowanych na szczycie głównych dźwigarów.
Koła i szyny wózka:Koła (zwykle 4 lub 8) poruszające się po szynach wózka przymocowanych do górnej części głównych dźwigarów.
Napęd wózka:Składa się zsilnik(i) napędowy, skrzynię biegów, hamulec i koła napędowedo przesuwania wózka tam i z powrotem po całej rozpiętości dźwigu.
Bufor i zderzak:Urządzenia-amortyzujące na końcach ramy wózka, zapobiegające-uszkodom podczas nadmiernego przemieszczania się.
 |
 |
3. Mechanizm podnoszenia i chwytania
Serce funkcji podnoszenia i chwytania. W przypadku żurawia chwytakowego jest to bardziej skomplikowane niż w przypadku standardowego żurawia hakowego.
Główny zespół wciągnika:Główna wciągarka do podnoszenia i opuszczania chwytaka.
Silnik podnośnika:Silnik elektryczny o wysokim-momencie obrotowym i-wytrzymałych warunkach.
Przekładnia podnośnika:Zmniejsza prędkość silnika, aby uzyskać duży moment podnoszenia.
Bęben podnoszący:Duży stalowy cylinder, wokół któregowciągać liny stalowesą ranne. Bęben posiada obrobione rowki do prowadzenia liny.
Hamulec podnośnika:Bezpieczny,-załączany sprężynowo i zwalniany elektrycznie hamulec trzymający. Włącza się automatycznie w przypadku utraty zasilania.
Przewijanie liny:Specyficzne ułożenie lin stalowych z bębna, powsnopy(koła pasowe), aż do uchwytu.
 |
 |
Mechanizm operacyjny chwytaka:Różni się to w zależności od typu chwytaka.
W przypadku chwytaka 4-linowego (obsługiwanego liną):
Wciągnik pomocniczy (wciągnik zamykający):Druga, niezależna wciągarka (z własnym silnikiem, przekładnią, bębnem i hamulcem) dedykowana do otwierania i zamykania szczęk chwytających. Jego liny połączone są z mechanizmem zamykającym chwytaka.
W przypadku chwytaka zmotoryzowanego:
Bęben na kabel zasilający:Bęben z kablem napędzany sprężyną- lub silnikiem- dostarcza energię elektryczną do wewnętrznego silnika chwytaka za pośrednictwemkabel podwieszany.
Chwyć silnik:Silnik elektryczny umieszczony w głowicy chwytaka, który bezpośrednio napędza szczęki poprzez przekładnię.

4. Zespół łyżki chwytającej (z klapką).
Wyspecjalizowany efektor końcowy.
Głowa (lub skorupa):Centralna obudowa zawierająca mechanizm zawiasowy szczęk. Mauchwyty do podnoszeniado podłączenia do lin wciągnika.
Szczęki (lub muszle):Dwie (lub czasem więcej) połówki na zawiasach, które wbijają się w materiał. Są bardzo ciężkie i często wyłożone-stalą odporną na zużycie lub napawaną powłoką zapewniającą odporność na ścieranie.
Sworznie i tuleje zawiasów:Wytrzymałe-kołki umożliwiające obrót szczęk.
W przypadku chwytaków zmotoryzowanych:Wewnętrzna przekładnia, silnik i układ połączeń do otwierania/zamykania szczęk.
W przypadku chwytaków linowych:Krążki i połączenia, które przekładają naciąg liny na ruch szczęk.

5. Układ elektryczny i sterujący
Układ nerwowy i mózg żurawia.
Główny zasilacz:
System girlandowy / szpula kablowa:Dostarcza 3-fazowe zasilanie prądem przemiennym do ruchomego mostu. Aszpula kablowaLubfeston(napowietrzny przesuwny prowadnik kablowy).
Główny wyłącznik/izolator:Dla bezpieczeństwa i odłącz.
Kabina sterownicza lub pilot zdalnego sterowania:
Kabina operatora:Zamknięta, często klimatyzowana-kabina zawieszona na wózku lub pomoście. Zawiera:
System zdalnego sterowania:Dzisiaj częściej. Operator używa m.inzdalne sterowanie radiowe(nadajnik wiszący lub{0}}na pasku) zapewniający całkowitą swobodę ruchów i widoczność na ziemi.

Panel sterowania/szafy:Umieść programowalny sterownik logiczny (PLC), styczniki, VFDi przekaźniki zabezpieczające.
Urządzenia dowodzenia: Kontrolerzy główniLubjoysticki(zwykle dwa: jeden do przemieszczania pomostu/wózka, drugi do operacji wciągania/chwytania).
Urządzenia zabezpieczające i ograniczające:
Wyłączniki krańcowe:Na koniec--jazdy na moście, wózku i podnośniku.
Systemy antykolizyjne-:Czujniki zapobiegające uderzaniu się dźwigów znajdujących się na tym samym pasie startowym.
Wskaźnik momentu obciążenia (LMI):Monitoruje masę ładunku i zapewnia-zabezpieczenie przed przeciążeniem.
Wiatromierz:W przypadku żurawi zewnętrznych mierzy prędkość wiatru i może wyzwalać alarmy lub-automatyczne wyłączanie.
Przyciski zatrzymania awaryjnego:Umieszczone w wielu strategicznych punktach.

6. Infrastruktura wspierająca
Krytyczne, często stałe komponenty.
System pasów startowych:
Belki pasa startowego:Ciężkie stalowe-belki dwuteowe lub gotowe dźwigary podtrzymujące szyny dźwigu. Montowane są na słupach budynku lub na osobnej konstrukcji suwnicy.
Szyny dźwigowe:Precyzyjne szyny stalowe (npAISCLubCRprofile) przymocowane do belek toru jezdnego, po których poruszają się koła dźwigu.
Zaciski i łączniki szynowe:Przymocuj szynę do belki.

Kolektory (dla żurawi-z kabiną):
Szyny przewodzące/szyny:Izolowane zelektryfikowane pręty biegnące wzdłuż pasa startowego.
Kolekcjonerzy obuwia:Sprężynowe-podstawy dźwigu, które przesuwają się wzdłuż szyn przewodzących, aby przejąć moc do napędu mostu.

Naszkicować

Główny techniczny

Zalety
1. Zalety strukturalne i wydajnościowe
Wysoka nośność i stabilność: Konstrukcja z podwójną belką zapewnia doskonałą sztywność skrętną i rozkład obciążenia, umożliwiając udźwig od 5 do 500+ ton przy minimalnym ugięciu
Możliwość dużej rozpiętości: Może rozciągać się na długość 20-120 metrów bez podpór pośrednich, maksymalizując powierzchnię użytkową podłogi/podwórka
Wytrzymała-wytrzymałość: Zbudowany do pracy ciągłej (klasy obciążenia FEM/ISO M7-M8) z żywotnością wynoszącą 20-30+ lat
Precyzyjna kontrola: Nowoczesne napędy VFD umożliwiają płynne przyspieszanie i precyzyjne pozycjonowanie (dokładność ± 10 mm)
2. Korzyści operacyjne i wydajnościowe
Kompletny cykl obsługi materiału: Pojedynczy system wykonuje operacje odbioru, transportu i rozładunku
Wysoka przepustowość: Czas cyklu zaledwie 2-3 minuty (np. chwytak 25-tonowy poruszający się 500+ ton/godz.)
Gotowość do automatyzacji: Łatwa integracja z systemami PLC, RFID i systemami ważącymi w celu zapewnienia pół/pełnej automatyzacji
Obniżone koszty pracy: jeden operator zastępuje wiele-ładowarek czołowych i ich operatorów
Działanie w każdych-pogodach: Może pracować w warunkach, w których zawodzi sprzęt kołowy (deszcz, śnieg, ekstremalne temperatury)
3. Korzyści ekonomiczne i środowiskowe
Niższe koszty operacyjne: Koszt energii elektrycznej jest zazwyczaj o 40–60% niższy niż w przypadku sprzętu z silnikiem Diesla na przewiezioną tonę
Minimalny ślad na ziemi: Wykorzystuje przestrzeń nad głową, utrzymując wolne obszary naziemne do przechowywania i ruchu
Zmniejszone rozlanie i kurz: Zamknięte punkty przeładunku i kontrolowane wysypywanie minimalizują straty materiału i powstawanie pyłu
Odzyskiwanie energii: Nowoczesne napędy regeneracyjne mogą przekazywać energię hamowania z powrotem do sieci
Niskie koszty utrzymania: Prosty interfejs koło/szyna w porównaniu ze złożonymi układami hydraulicznymi w sprzęcie mobilnym
4. Bezpieczeństwo i wszechstronność
Z natury bezpieczniejsze: Oddziela człowieka od maszyny; operator pracuje z chronionej kabiny lub z bezpiecznej odległości
Wiele opcji chwytania: Systemy szybkiej-wymiany umożliwiają różne chwytanie różnych materiałów
Możliwość dostosowania układu: Może obsługiwać wiele punktów odbioru i rozładunku na dużym obszarze
Odporny na katastrofy: podwyższona konstrukcja chroni przed powodziami i zdarzeniami-na poziomie gruntu
Aplikacja:
1. Sektor Energetyczny
| Aplikacja | Typowe materiały | Funkcje specjalne |
|---|---|---|
| Obsługa węgla(Elektrownie) | Ubytek-węgla-kopalnego, węgiel przemyty | Silniki-pyłoszczelne,-powłoki ognioodporne, automatyczne systemy mieszania |
| Rośliny na biomasę | Zrębki drzewne, pellety,-odpady rolne | Ochrona przed korozją,-konstrukcja odporna na iskry |
| Odpady-przekształcane w-energię | MSW, RDF, SRF | Kabiny szczelne z filtracją HEPA, wzmocnione chwytaki do odpadów zmieszanych |
2. Porty i terminale masowe
| Aplikacja | Skala | Konfiguracja |
|---|---|---|
| Rozładunek statku | 500-5000 TPH | Typ suwnicowy o dużym wysięgu, systemy pozycjonowania statków |
| Zarządzanie stadem | Pale o masie 50 000-500 000 ton | Montaż-na szynie, automatyzacja układania/odzyskiwania |
| Przeładunek | Między statkami/ciężarówkami/koleją | Wysoka-praca cykliczna, szybka zmiana chwytaka |
3. Metale i górnictwo
| Aplikacja | Charakterystyka materiału | Wymagania dotyczące dźwigów |
|---|---|---|
| Złomowiska | Gęsty, szorstki, nieregularny | Chwytaki-do dużych obciążeń (5–50 ton), opcje z magnesami, wzmocnione konstrukcje |
| Obsługa rudy | Wysoka gęstość, materiał ścierny | {0}}Odporne na zużycie wykładziny,-konstrukcja o dużym udźwigu (chwytaki do 100 ton) |
| Przetwarzanie żużla | Gorące materiały (do 400 stopni) | Osłony termiczne, stopy specjalne, komponenty-chłodzone wodą |
4. Materiały budowlane i chemikalia
| Przemysł | Obsługiwane materiały | Szczególne uwagi |
|---|---|---|
| Cement | Klinkier, wapień, gips | Zabezpieczenia przeciwwybuchowe pyłów, precyzyjne systemy dozowania |
| Agregaty | Piasek, żwir, kruszony kamień | Ochrona przed ścieraniem,-przenoszenie dużych objętości |
| Nawozy | Mocznik, potas, fosforany | Ochrona przed korozją, obsługa wrażliwa- na wilgoć |
| Ziarno i żywność | Pszenica, kukurydza, soja | Standardy-spożywcze, konstrukcja-zabezpieczona przed eksplozją |
5. Zastosowania specjalistyczne
Zarządzanie tamami i rzekami: Postępowanie z urobkiem, usuwanie osadów
Reakcja na katastrofę: Usuwanie gruzu, szybkie przemieszczanie materiału
Urządzenia do recyklingu: Sortowanie i przenoszenie masowych surowców wtórnych
Odlewnie: Transport koksu, piasku i odlewów
Dźwigprodukcja procedura
FAZA 1: INŻYNIERIA I PROJEKTOWANIE
1.1 Projekt koncepcyjny i szczegółowy
Przegląd specyfikacji klienta: Analiza wydajności, rozpiętości, cyklu pracy, obsługiwanego materiału i warunków środowiskowych.
Modelowanie CAD: Modelowanie 3D (przy użyciu oprogramowania takiego jak SolidWorks, Tekla lub AutoCAD Inventor) całego systemu dźwigowego.
Analiza strukturalna: Analiza elementów skończonych (FEA) do symulacji naprężeń, ugięć i obciążeń dynamicznych na dźwigarach, wózkach końcowych i wózku.
Projekt mechaniczny i elektryczny: Dobór silników, skrzyń biegów, hamulców oraz projektowanie układów sterowania i schematów połączeń.
Generowanie zestawienia komponentów (BOM).: Pełna lista wszystkich surowców, zakupionych komponentów i części standardowych.
1.2 Zakupy i logistyka
Zamawianie surowców: Zakup blach stalowych (S355JR, Q345B), profili i odkuwek do dźwigarów głównych.
Zakupione komponenty: Pozyskiwanie standardowych elementów (koła, łożyska, silniki, skrzynie biegów, VFD, sterowniki PLC, liny stalowe, panele elektryczne).
Produkcja/zakup łyżki chwytakowej: Chwytak może być budowany-własnie jako wyspecjalizowany komponent lub pochodzić od dedykowanego producenta chwytaków.
FAZA 2: PRODUKCJA GŁÓWNYCH KOMPONENTÓW
2.1 Produkcja głównego dźwigara (proces podstawowy)
Jest to najbardziej krytyczna czynność produkcyjna, zwykle wykonywana na dedykowanej linii produkcyjnej.
Krok 1: Przygotowanie blachy stalowej
Strzałowanie: Płytki są czyszczone i pokrywane warstwą podkładu ochronnego.
Cięcie CNC: Płyty są wycinane do dokładnych kształtów za pomocą maszyn do cięcia plazmowego CNC lub-tlenowo-paliwowego. Przygotowane są skosy do spawania.
Krok 2: Podzespół środnika i kołnierza-
Spawanie usztywnień: Wewnętrzne usztywnienia wzdłużne i poprzeczne są przyspawane do blachy środnika w uchwycie, aby zapobiec wyboczeniu.
Spawanie kołnierzy: Górne i dolne płyty pasa są łączone z zespołem środnika za pomocąspawanie łukiem krytym (SAW). Odbywa się to za pomocą automatycznych spawarek, aby zapewnić głębokie, spójne spoiny o-wytrzymałości.
Krok 3: Zamknięcie dźwigara skrzynkowego
Dodawany jest drugi środnik i kołnierz, aby utworzyć kompletny przekrój skrzynkowy.
Spawanie sekwencyjne: Spawanie odbywa się w określonej kolejności, aby kontrolować odkształcenia cieplne.
Krok 4: Łagodzenie stresu i prostowanie
Wibracyjne łagodzenie naprężeńlub lokalna obróbka cieplna jest często stosowana w celu zmniejszenia wewnętrznych naprężeń spawalniczych.
Prostowanie dźwigarów: Używanie pras hydraulicznych lub prostowania płomieniowego w celu skorygowania wszelkich odkształceń lub odchyleń pochylenia.
Krok 5: Obróbka i wiercenie
Końce dźwigarów są obrabiane maszynowo, aby zapewnić idealne, kwadratowe dopasowanie do końcowych połączeń wózka.
Otwory na śruby łączące wierci się za pomocą awiertło promieniowelub wiertarka CNC zapewniająca precyzję.
Krok 6: Montaż szyny wózka
Powierzchnia jezdna wózka jest dokładnie wyrównana i przyspawana lub przykręcona do górnej części dźwigara. Poziomice precyzyjne służą do zapewnienia równoległego wyrównania i płaskości.
2.2 Produkcja ciężarówki końcowej
Spawanie ramy: Wykonanie sztywnych ram pojazdów ciężarowych z blachy stalowej.
Zespół koła: Prasowe-montaż kół na osiach z-wytrzymałymi łożyskami. Maźnice mocowane są do ramy.
Integracja jednostki napędowej: Silnik napędowy mostu, przekładnia i sprzęgło są montowane na ramie jako całość.
2.3 Wykonanie ramy wózka
Proces podobny do wytwarzania dźwigarów, ale na mniejszą skalę. Nacisk położono na stworzenie sztywnej platformy, która będzie przenosić jednostki dźwigowe.
Precyzyjna obróbka punktów mocowania rozstawu osi ma kluczowe znaczenie dla płynnej jazdy.
2.4 Produkcja łyżki chwytakowej
Cięcie i formowanie: Obszary-narażone na duże zużycie (szczęki, krawędzie tnące) są wycinane z grubej,-odpornej na ścieranie stali (Hardox, AR400).
Montaż i spawanie: Szczęki są zamocowane zawiasowo do zespołu głowicy. Spawanie ma tutaj kluczowe znaczenie i często wymaga użycia ręcznegoMetalowy gaz obojętny (MIG)spawanie w celu kontroli.
Obróbka: Otwory tulei i punkty obrotowe są obrobione maszynowo w celu zapewnienia płynnej pracy.
Równoważenie dynamiczne(dla chwytaków silnikowych): Zespół obrotowy jest wyważony, aby zminimalizować wibracje.
FAZA 3: MONTAŻ MECHANICZNY I MALOWANIE
3.1-Montaż wstępny w fabryce (montaż próbny-w górę)
Dźwigar-Zakończ połączenie ciężarówki: Dwa główne dźwigary są przykręcone do końcowych wózków, tworząc kompletny most. Wyrównanie sprawdzane jest za pomocą lasera.
Wózek na sucho: Rama wózka jest umieszczana na dźwigarach w celu sprawdzenia dopasowania i ruchu.
Zamiar: Aby zidentyfikować i skorygować wszelkie problemy-z dopasowaniem przed demontażem do malowania i wysyłki.
3.2 Przygotowanie powierzchni i malowanie
Piaskowanie ścierne: Wszystkie elementy są piaskowane do standardu Sa 2,5, aby uzyskać idealnie czystą, zakotwiczoną-powierzchnię profilu.
Gruntowanie i malowanie: Zastosowanie systemu-wielowarstwowego:
Podkład epoksydowy-bogaty w cynk(75-100μm) dla ochrony katodowej.
Warstwa pośrednia epoksydowa(100-150 μm) pod względem budowy i odporności chemicznej.
Powłoka poliuretanowa(50-75μm) dla odporności na promieniowanie UV i ostatecznego koloru.
Odnalezienie: Malowane elementy są wypalane lub-utwardzane powietrzem w kontrolowanym środowisku.
FAZA 4: INTEGRACJA SYSTEMÓW ELEKTRYCZNYCH I STEROWANIA
4.1 Budowa paneli
Okablowanie szaf sterowniczych i szaf z rezystorami odbywa się według schematów ideowych.
Montowane i okablowane są sterowniki PLC, falowniki, wyłączniki automatyczne i styczniki.
Programowanie oprogramowania: Napisano logikę PLC i ustawiono parametry VFD dla każdego silnika (wciągnik, wózek, most).
4.2 O-okablowaniu komponentów
Silniki, wyłączniki krańcowe, przyciski i czujniki są okablowane na zespołach mechanicznych.
Systemy girlandowelub zamontowane są szpule kablowe.
Wszystkie połączenia są oznaczone w celu ułatwienia instalacji-na miejscu.
FAZA 5: TESTY I KONTROLA FABRYCZNA (TŁUSZCZ)
Przed wysyłką przeprowadzane są krytyczne testy w celu zapewnienia funkcjonalności i bezpieczeństwa.
Nie-Wczytaj test funkcjonalny: Wszystkie ruchy (most, wózek, wciągnik, otwieranie/zamykanie chwytaka) są wykonywane w celu sprawdzenia kierunku, prędkości i działania hamulca.
Testowanie obciążenia(Obowiązkowy test bezpieczeństwa):
Test obciążenia statycznego: Podnoszenie 125% udźwigu znamionowego (zgodnie z normami FEM/ISO) i przytrzymywanie w celu sprawdzenia integralności strukturalnej i trzymania hamulca.
Test obciążenia dynamicznego: Podnoszenie i przenoszenie 110% udźwigu znamionowego w celu przetestowania wszystkich funkcji w warunkach przeciążenia.
Test urządzenia zabezpieczającego: Weryfikacja wszystkich wyłączników krańcowych, wyłączników awaryjnych, zabezpieczeń przed przeciążeniem i-systemów antykolizyjnych.
Inspekcja elektryczna: Sprawdzenie rezystancji izolacji, weryfikacja kolejności faz i testy ciągłości uziemienia.
FAZA 6: DEMONTAŻ, PAKOWANIE I WYSYŁKA
Żuraw jest starannie rozkładany na moduły przenośne (dźwigary, wózki końcowe, wózek, chwytak, panele elektryczne).
Komponenty są pakowane w drewniane skrzynie i powłoki ochronne, aby zapobiec uszkodzeniom podczas transportu morskiego/lądowego.
Na każdym elemencie znajdują się uchwyty do podnoszenia i szczegółowe rysunki montażowe.
FAZA 7: MONTAŻ I URUCHOMIENIE (SOB)
Przygotowanie witryny: Weryfikacja ustawienia drogi startowej, płaskości szyn i zasilania elektrycznego.
Mechaniczna erekcja: Za pomocą dźwigów samojezdnych podzespoły są podnoszone i skręcane ze sobą zgodnie z rysunkami montażowymi.
Instalacja elektryczna: Całe okablowanie jest podłączone pomiędzy panelami, silnikami i czujnikami.
Ostateczne wyrównanie i regulacja: Zbieżność kół, regulacja hamulców i położenie wyłączników krańcowych.
Test akceptacji witryny (SAT): Powtórzenie kluczowych testów FAT, ale teraz na zainstalowanym pasie startowym, w obecności klienta. To ostatni kamień milowy-podpisu.

Widok warsztatu:
Firma zainstalowała inteligentną platformę do zarządzania sprzętem oraz zainstalowała 310 zestawów (zestawów) robotów manipulacyjnych i spawalniczych. Po realizacji planu będzie ich ponad 500 zestawów (zestawów), a wskaźnik sieciowania sprzętu wyniesie 95%. 32 linii spawalniczych oddano do użytku, planuje się zainstalowanie 50, a stopień automatyzacji całej linii produktów sięgnął 85%.


Może ci się spodobać również


Wyślij zapytanie