


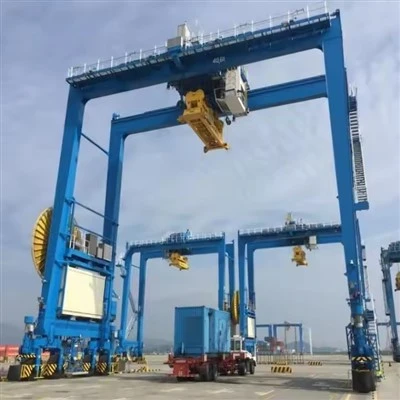
Suwnice bramowe montowane na szynach (RMG).
Opis produktów
Kluczowe funkcje i zalety
Wysoka-możliwość układania w stosy o dużej gęstości
Zazwyczaj kontenery układane są w stosy o wysokości 6–8 (do konfiguracji 1 na 7)
Może rozciągać się na szerokość do 12 rzędów kontenerów
Zapewnij o 50-60% większą pojemność pamięci niż systemy RTG
Precyzyjne prowadzenie
Dokładność pozycjonowania ± 5 mm
Systemy zabezpieczające- przed kołysaniem
Możliwość podnoszenia-podwójnie (podwójne kontenery 20-stopowe)
Efektywność energetyczna
Układy hamulcowe z regeneracją odzyskują 20-30% energii
W pełni elektryczne działanie (bez emisji oleju napędowego)
Średnie zużycie energii: 25-35 kWh na ruch
Gotowość do automatyzacji
Wstępnie-przystosowany do automatycznego działania
Kompatybilny z systemami optycznego rozpoznawania znaków (OCR).
Integracja z terminalowymi systemami operacyjnymi (TOS)
Niezawodność operacyjna
Dostępność mechaniczna 98-99%.
Zaprojektowany do pracy 24/7
Okres użytkowania wynoszący 30+ lat przy prawidłowej konserwacji
Porównanie z żurawiami RTG
| Funkcja | Żurawie RMG | Żurawie RTG |
|---|---|---|
| Ruchliwość | Naprawiono tory kolejowe | Gumowe opony |
| Wysokość stosu | Wyższa (6-8 pojemników) | Dolna (4-5 pojemników) |
| Źródło energii | Tylko elektryczne | Diesel/elektryczny |
| Automatyzacja | W pełni zautomatyzowany | Ograniczona automatyzacja |
| Ślad stopy | Mniejszy (większa gęstość) | Większy |
| Koszt początkowy | Wyższy | Niżej |
| Koszt operacyjny | Niżej | Wyższy |
Typowy zakres parametrów
Przęsło30-50 metrów
Wysokość podnoszenia15-25 metrów
Udźwig40-60 ton
Prędkość wózka120-180 m/min
Prędkość suwnicy60-120 m/min
Prędkość podnoszenia30-60 m/min
Zasilanie480 V-690 V AC

Zdjęcia i komponenty
Suwnice bramowe-szynowe (RMG): zestawienie komponentów
Suwnice bramowe-montowane na szynach (RMG) składają się z wyrafinowanych systemów mechanicznych, elektrycznych i konstrukcyjnych współpracujących ze sobą w celu wydajnego układania kontenerów i operacji transportowych. Poniżej znajduje się szczegółowy opis techniczny ich kluczowych komponentów:
1. Elementy konstrukcyjne
A. Rama suwnicy
Belki portalowe: Poziome elementy konstrukcyjne rozciągające się na szerokość stosu kontenerów (zwykle 30-50 m)
Zespoły nóg: Podpory pionowe o wzmocnionej konstrukcji stalowej
Krzyżówki: Elementy ukośne zapewniające stabilność skrętną
Punkty połączenia wózka: Interfejsy-do ciężkich zastosowań z wózkami kolejowymi

B. Wysięgnik/belka podnosząca
Główny dźwigar: Konstrukcja stalowa- typu skrzynkowego zapewniająca sztywność
Szyny do wózków: Precyzyjnie-obrobione gąsienice zapewniające płynny ruch wózka
Ciężarówki końcowe: Zespoły kół na końcach wysięgnika
C. System kolejowy
Tory biegowe: Wytrzymałe-szyny AS60/AS68 (profil 60 kg/m lub 68 kg/m)
Zaciski szynowe: Automatyczne urządzenia ryglujące do parkowania
Zamiatarki kolejowe: Mechanizmy-usuwania gruzu
Systemy wyrównania: Laserowe-monitorowanie położenia szyn
 |
 |
2. Systemy ruchu
A. System jazdy suwnicy
Wózki napędowe: Zespoły kół napędzanych (4-8 jednostek na dźwig)
Silniki wektorowe prądu przemiennego: 30–75 kW na napęd (z możliwością regeneracji)
Przetwornice częstotliwości: Do płynnego przyspieszania/zwalniania
Koła kolejowe: Koła ze stali kutej z utwardzanymi bieżnikami
B. System wózków
Mechanizm napędowy: Silniki prądu przemiennego z reduktorami
Koła wózka: Koła poliuretanowe lub stalowe z kołnierzami
Enkodery pozycji: Enkodery absolutne (dokładność ± 2 mm)
System zapobiegający kołysaniu się: Algorytmy aktywnej kontroli obciążenia
C. System podnoszenia
Wciągniki bębnowe: 2-4 bębny rowkowane ze szpulą liny stalowej
Liny stalowe: Odporny na obrót-, średnica 18–28 mm
Zespoły krążków: Precyzyjne-układy kół pasowych
Załaduj ogniwa: Oparta na-tensometrze (dokładność 0,5%)
 |
 |
3. Elementy do podnoszenia i przenoszenia
A. Zespół rozpieracza
Struktura ramy: Konstrukcja teleskopowa lub stała
Twistlocki: Siłowniki hydrauliczne lub elektromechaniczne
Ramiona Przewodnika: Pomoce do pozycjonowania kontenera
System ważenia: Zintegrowany pomiar obciążenia
B. Pomocnicze urządzenia podnoszące
Wtyczki chłodnicze: Przyłącza zasilania kontenerów chłodniczych
Systemy kamer: 4-6 kamer HD do zdalnej obsługi
Skanery laserowe: Weryfikacja pozycji kontenera

4. Instalacje elektryczne
A. Dystrybucja mocy
Belki Kolekcjonerskie: Systemy pantografów lub ślizgów
Główna rozdzielnica: Dystrybucja 400-690 V AC
Transformator: Stopień-w dół dla obwodów sterujących
Generator awaryjny: Rezerwowe źródło zasilania
B. Systemy sterowania
Sterownik PLC: Redundantne sterowniki bezpieczeństwa PLC (SIL-2/SIL-3)
Panele HMI: Interfejsy z ekranem dotykowym
Zdalne stacje we/wy: Rozproszone urządzenia polowe
Sieć komunikacyjna: PROFIBUS/ETHERNET IP
C. Układy napędowe
Napędy AC: Zdolność regeneracyjna
Rezystory hamowania: Dynamiczne układy hamulcowe
Miękkie startery: Do silników pomocniczych

5. Systemy bezpieczeństwa
A. Zabezpieczenia mechaniczne
Wiatromierz: Wind speed monitoring (auto-stop >20m/s)
Zabezpieczenie- przed kolizją: Systemy oparte na laserach/radarach-
Zabezpieczenie przed przeciążeniem: Wiele systemów redundantnych
Zatrzymanie awaryjne: Obwody zatrzymujące kategorii 0
B. Zabezpieczenia elektryczne
Monitorowanie zwarcia doziemnego
Ochrona kolejności faz
Przepięcie/Podnapięcie
Ochrona termiczna silnika
C. Bezpieczeństwo operacyjne
Platformy dostępu: Z bramkami ochronnymi
Światła ostrzegawcze: Obrotowe sygnalizatory
Alarmy dźwiękowe: rogi 105 dB
E-Zatrzymaj stacje: Strategicznie zlokalizowany

.
6. Komponenty automatyki (dla zautomatyzowanych RMG)
A. Systemy nawigacji
Pozycjonowanie laserowe: Dokładność ± 5 mm
Czytniki RFID: Identyfikacja kontenera
Kamery OCR: Rozpoznawanie kodu kontenera
B. Infrastruktura kontrolna
Kontroler Sprzętu: Dedykowany sterownik PLC automatyki
Bezprzewodowe punkty dostępowe: Sieć kratowa 5 GHz
Zarządzanie ruchem: Algorytmy planowania tras
C. Systemy monitorowania
Czujniki wibracji: Monitorowanie stanu łożysk
Kamery termowizyjne: Monitorowanie podzespołów elektrycznych
Analiza oleju: Monitorowanie stanu skrzyni biegów

7. Systemy pomocnicze
A. Funkcje konserwacji
Systemy smarowania: Automatyczne smarowanie
Platformy dostępu: Pełny dostęp do obwodu
Dźwigi serwisowe: Do wymiany podzespołów
B. Ochrona Środowiska
Ochrona przed korozją: Powłoka ISO 12944 C5-M
Ochrona odgromowa: Konstrukcja pełnej klatki Faradaya
Elementy grzejne: Do pracy w zimnym klimacie
C. Interfejsy operatora
Kabina sterowania lokalnego: (Do obsługi załogowej)
Stacja zdalnego sterowania: Konfiguracja z dwoma-ekranami
Symulator szkoleniowy VR: Do szkolenia operatorów

NASZKICOWAĆ

Główny techniczny

Zalety
Optymalizacja przestrzeni
Osiągnij o 40-50% większą gęstość układania niż systemy RTG
Typowa konfiguracja: stosy kontenerów 1 na 6 lub 1 na 7
Możliwość pracy w wąskich korytarzach (o szerokości zaledwie 18 m)
Wydajność operacyjna
Wydajność przeładunkowa: 25-35 ruchów/godzinę (do 50 w systemach zautomatyzowanych)
Jednoczesny ruch wózka i suwnicy
Krótkie czasy cykli (90-120 sekund na ruch)
Efektywność energetyczna
Działanie w 100% elektryczne (zero emisji na miejscu)
Hamowanie regeneracyjne pozwala odzyskać 20–30% energii
Średnie zużycie: 0,8-1,2 kWh na ruch kontenera
Precyzyjne prowadzenie
Dokładność pozycjonowania ± 5 mm
Zaawansowane systemy kontroli-kołysania
Możliwość podnoszenia-podwójnie (podwójne kontenery 20-stopowe)
Gotowość do automatyzacji
Natywna zgodność z terminalowymi systemami operacyjnymi (TOS)
Wstępnie-zaprojektowany pod kątem pełnej automatyzacji
Zintegrowane systemy rozpoznawania kontenerów (OCR, RFID)
Niskie koszty eksploatacji
Okres użytkowania: 30+ lat
Dostępność mechaniczna 98-99%.
Zmniejszone zapotrzebowanie na siłę roboczą
Korzyści dla środowiska
Poziom hałasu poniżej 75 dB(A)
Brak emisji lokalnych
Minimalne zanieczyszczenie światłem (systemy zautomatyzowane)
Aplikacja
Podstawowe zastosowania
Operacje terminalu kontenerowego
Układanie w stosy o dużej-gęstości (wysokość 6-8 kontenerów)
Operacje transferu intermodalnego
Magazynowanie buforowe w okresach szczytowych
Zautomatyzowane terminale kontenerowe
Podstawowe wyposażenie w zautomatyzowanych blokach magazynowych
Interfejs z pojazdami sterowanymi automatycznie (AGV)
Integracja z automatycznymi dźwigami składującymi (ASC)
Obiekty intermodalne
Działalność terminala kolejowego
Działalność terminalu barkowego
Obiekty przeładunkowe-
Specjalistyczne przeładunki ładunków
Parki kontenerowe chłodnie wraz z przyłączami energetycznymi
Miejsca składowania towarów niebezpiecznych
Obsługa ładunków-nadmiernych-
Projekty rozbudowy portu
Maksymalizacja przepustowości w-portach lądowych o ograniczonych możliwościach
Rozwój terminali typu greenfield
Modernizacje automatyzacji terenów poprzemysłowych
Pojawiające się aplikacje
Inicjatywy inteligentnych portów
Integracja cyfrowego bliźniaka
Optymalizacja ruchu-oparta na sztucznej inteligencji
Systemy konserwacji predykcyjnej
Logistyka łańcucha chłodniczego
Zautomatyzowane zarządzanie kontenerami chłodniczymi
Temperatura-przechowywania monitorowana
Systemy obsługi priorytetowej
Zrównoważone porty
Operacje RMG-zasilane energią słoneczną
Bloki kontenerowe-neutralne energetycznie
Programy redukcji śladu węglowego
Miejskie węzły logistyczne
Kompaktowe rozwiązania do przechowywania kontenerów
Praca w nocy-kontrolowana pod względem hałasu
Wielopoziomowe-konfiguracje układania stosów
Porównanie z systemami alternatywnymi
Dźwigprodukcja procedura
1. Projektowanie i inżynieria
Projekt i projekt konstrukcyjny: Zespoły inżynieryjne projektują dźwig w oparciu o specyfikacje, biorąc pod uwagę wagę, rozpiętość, udźwig i środowisko pracy.
Specyfikacje komponentów: Przygotowuje się szczegółowe specyfikacje komponentów, takich jak dźwigary główne, belki końcowe, system wciągników, wózek i komponenty elektryczne.
2. Wybór i zakup materiałów
Wybór materiału stalowego: na główne dźwigary, kolumny i inne krytyczne części wybiera się-materiały stalowe o wysokiej wytrzymałości.
Zaopatrzenie: Materiały, takie jak blachy stalowe, profile, śruby i komponenty elektryczne, są pozyskiwane i sprawdzane pod kątem jakości.
3. Cięcie i wstępna-fabrykacja
Cięcie i kształtowanie: Elementy stalowe są cięte, kształtowane i spawane w celu uzyskania wstępnych form zgodnie ze specyfikacjami projektowymi.
Wstępny-montaż fabryczny: komponenty takie jak belki i dźwigary są-wstępnie montowane w celu sprawdzenia, czy pasują do siebie prawidłowo.
4. Spawanie i montaż konstrukcyjny
Spawanie: Główne dźwigary, kolumny i inne elementy konstrukcyjne są spawane, aby stworzyć solidną konstrukcję. Aby zapewnić wytrzymałość i trwałość, stosuje się specjalistyczne techniki spawania.
Montaż konstrukcyjny: Główne dźwigary i belki końcowe są montowane, co zapewnia precyzyjne ustawienie i zrównoważony rozkład obciążenia.
Kontrola jakości: szwy spawalnicze i złącza są sprawdzane za pomocą-badań nieniszczących (np. badań ultradźwiękowych lub-promieni rentgenowskich) pod kątem wszelkich wad strukturalnych.
5. Obróbka i wykańczanie
Obróbka części: krytyczne części, takie jak koła, elementy wózka i wciągniki, poddawane są obróbce mechanicznej w celu zapewnienia prawidłowego dopasowania i płynnego działania.
Obróbka powierzchniowa: Części stalowe są czyszczone i poddawane obróbce powierzchniowej, takiej jak piaskowanie i powlekanie, aby zapobiec rdzewieniu i zwiększyć trwałość.
Malowanie i powlekanie: Aby zapewnić odporność na warunki atmosferyczne, nakłada się powłoki ochronne, najpierw podkład, a następnie warstwę nawierzchniową.
6. Montaż elementów żurawia
Zespół głównego dźwigara: Dwa główne dźwigary są zamontowane i wyrównane.
Montaż belek końcowych: Belki końcowe są przymocowane do dźwigarów głównych, tworząc ramę dźwigu.
Instalacja wciągnika i wózka: Mechanizm wciągnika i wózek są zamontowane na głównych szynach dźwigara i przetestowane pod kątem wyrównania i płynności działania.
7. Instalacja systemów elektrycznych i sterowania
Okablowanie i okablowanie: Instalowane jest okablowanie elektryczne dla zasilania, obwodów sterujących i systemów bezpieczeństwa.
Panel sterowania i funkcje bezpieczeństwa: Panel sterowania jest zamontowany ze zintegrowanymi i przetestowanymi funkcjami bezpieczeństwa, takimi jak wyłączniki krańcowe, wyłączniki awaryjne i zabezpieczenie przed przeciążeniem.
Programowanie układu sterowania: Układ sterowania żurawia jest programowany i testowany pod kątem prawidłowego działania.
8. Testowanie i zapewnienie jakości
Testowanie obciążenia: Żuraw poddawany jest testom obciążenia, aby upewnić się, że bez problemu poradzi sobie ze swoim udźwigiem znamionowym.
Testy operacyjne: Testy funkcjonalne przeprowadzane są w celu sprawdzenia ruchów, reakcji, układów hamulcowych i działania elektrycznego.
Kontrola i certyfikacja: Żuraw przechodzi końcowe kontrole w celu sprawdzenia zgodności z przepisami i normami bezpieczeństwa. Certyfikat może zostać wydany przez odpowiednie władze.
9. Końcowe korekty i przygotowanie dostawy
Korekty końcowe: Wszelkie drobne regulacje są wprowadzane w celu zapewnienia płynnego działania.
Dokumentacja: Instrukcje obsługi, wytyczne dotyczące konserwacji i dokumenty certyfikacyjne są przygotowane do dostawy.
Pakowanie i wysyłka: Żuraw jest bezpiecznie zapakowany do wysyłki, co zapewnia ochronę wszystkich części podczas transportu.
10. Instalacja i uruchomienie (na miejscu)
Montaż na miejscu-: w razie potrzeby żuraw jest montowany w lokalizacji klienta.

Widok warsztatu:
Firma zainstalowała inteligentną platformę do zarządzania sprzętem oraz zainstalowała 310 zestawów (zestawów) robotów manipulacyjnych i spawalniczych. Po realizacji planu będzie ich ponad 500 zestawów (zestawów), a wskaźnik sieciowania sprzętu wyniesie 95%. 32 linii spawalniczych zostało oddanych do użytku, planuje się zainstalowanie 50, a stopień automatyzacji całej linii produktów sięgnął 85%.


Popularne Tagi: suwnice bramowe montowane na szynie (rmg), Chiny-suwnice bramowe montowane na szynie (rmg) producenci, dostawcy, fabryka
Może ci się spodobać również



Wyślij zapytanie