


Electric Wireless Remote Control Double Girder Gantry Crane

Electric Wireless Remote Control Double Girder Gantry Crane

Electric Wireless Remote Control Double Girder Gantry Crane

Electric Wireless Remote Control Double Girder Gantry Crane

Electric Wireless Remote Control Double Girder Gantry Crane

Electric Wireless Remote Control Double Girder Gantry Crane

Electric Wireless Remote Control Double Girder Gantry Crane
Elektryczna, bezprzewodowa, zdalnie sterowana suwnica bramowa z podwójnym dźwigarem
Opis produktów
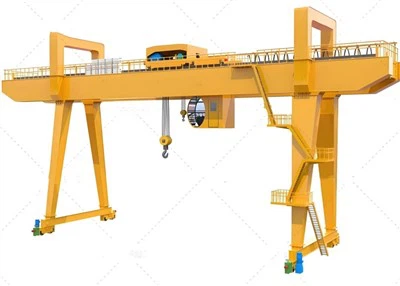
TheElektryczna, bezprzewodowa, zdalnie sterowana suwnica bramowa z podwójnym dźwigaremto nowoczesne,-wydajne rozwiązanie do transportu materiałów, przeznaczone do zastosowań związanych ze średnim i ciężkim-podnoszeniem. Wyposażony wkonstrukcja dwudźwigarowai zintegrowanebezprzewodowy system zdalnego sterowaniażuraw ten umożliwia bezpieczną, precyzyjną i elastyczną pracę bez konieczności stosowania stałej kabiny operatora lub liny podwieszanej.
Zbudowany z dwóch równoległych dźwigarów głównych i wózka podnoszącego-montowanego na szynie, żuraw oferuje solidne-nośność, większe rozpiętości podnoszenia i-pełny zakres ruchu. Bezprzewodowy system zdalny umożliwia operatorom zarządzanie funkcjami żurawia,-takimi jak podnoszenie i opuszczanie, przesuwanie wózka i ruch żurawia-z bezpiecznej odległości, co poprawia bezpieczeństwo i wygodę obsługi.
Kluczowe funkcje:
Typ:Suwnica bramowa dwudźwigarowa z napędem elektrycznym
Tryb sterowania:Bezprzewodowy pilot zdalnego sterowania (z opcjonalnym pilotem lub sterowaniem w kabinie)
Zakres wydajności:Zwykle od 5 ton do 100+ ton
Struktura:Portal typu-skrzynkowego lub kratownicowego-ze sztywną lub elastyczną konfiguracją nóg
Jednostka podnosząca:Wciągnik elektryczny lub wózek z napędem silnikowym
Zalety:
Wzmocnionybezpieczeństwoumożliwiając operatorowi sterowanie żurawiem na odległość
Większyelastyczność i mobilnośćw obsłudze dźwigu
Zmniejszonyzmęczenie operatoraz ergonomicznym systemem zdalnym
Idealny dlawewnątrz i na zewnątrzzastosowania w produkcji, logistyce, budownictwie i konserwacji
Produkcja i montaż: Ułatwienie przemieszczania ciężkich części lub sprzętu.
Magazynowanie i logistyka: Usprawnienie obsługi zapasów i palet.
Motoryzacja i lotnictwo: wspieranie linii montażowych i operacji konserwacyjnych.
Warsztaty konserwacyjne: idealne do podnoszenia i przenoszenia maszyn i narzędzi.
Podstawowe komponenty: skrzynia biegów, silnik
Miejsce pochodzenia: Henan, Chiny
Gwarancja: 2 lata
Waga (kg): 22600 kg
Kontrola wychodzącej-wideo: zapewniona
Raport z testów maszyn: dostarczony
Zastosowanie: Szeroko
długość wspornika: 0-15m
Prędkość jazdy wózka: 20-40M/MIN
System pracy: A5-A7
Prędkość podnoszenia: 5-15 M/MIN
Prędkość pracy dźwigu: 30-50M/MIN
Metoda sterowania: sterowanie kabinowe/pilot linowy
Kolor: żądanie

Zdjęcia i komponenty
1. Belka główna z podwójnym dźwigarem
Struktura:Spawana konstrukcja-lub kratownicy-
Tworzywo:Stal konstrukcyjna-o wysokiej wytrzymałości
Funkcjonować:Utrzymuje wózek podnośnikowy i utrzymuje ładunek podczas operacji podnoszenia
Cechy:Sztywny,-odporny na wibracje i umożliwiający pokrycie dużych obszarów roboczych
Nogi bramowe
Projekt:Sztywne stalowe nogi łączące główne belki z podłożem-
Opcje:Nogi typu A-lub typu L-, symetryczne lub asymetryczne, w zależności od przestrzeni i zastosowania
Funkcja:Może obejmować drabiny dostępowe lub platformy konserwacyjne

Wózek podnoszący
Typ:Zmotoryzowany wózek podnośnikowy poruszający się po dźwigarach
Komponenty:Silnik podnoszący, bęben linowy lub łańcuchowy, skrzynia biegów, hamulce i rama wózka
Funkcjonować:Wykonuje pionowe podnoszenie i przesuw poziomy po dźwigarach głównych
 |
 |
3. Wózki końcowe (belki końcowe)
Funkcjonować:Połącz nogi dźwigu z dźwigarami głównymi
Komponenty:Koła, zderzaki i zaciski szynowe-napędzane silnikiem
Zamiar:Pozwól całej konstrukcji żurawia poruszać się wzdłużnie po szynach uziemiających
 |
 |
4. Mechanizm poruszania się po ziemi
Komponenty:Silnik, skrzynia biegów, koła i wał napędowy
Funkcjonować:Umożliwia poruszanie się żurawia po torach kolejowych ułożonych na ziemi
Typ napędu:Napęd elektryczny z możliwością regulacji prędkości
5.Mechanizm jezdny wózka
1) Wózek ręczny: W systemach wózków ręcznych wózek jest przesuwany ręcznie, często za pomocą łańcucha ręcznego, linki lub systemu korbowego. Jest to powszechne w-lekkich zastosowaniach, gdzie nie jest wymagane precyzyjne pozycjonowanie, a nośność jest mniejsza. Wózki ręczne są prostsze i-tańsze, ale wymagają wysiłku fizycznego ze strony operatora, co ogranicza ich użycie w większych i cięższych operacjach.
2) Wózek elektryczny (zmotoryzowany): Wózki elektryczne napędzane są silnikami elektrycznymi i są bardziej powszechne w zastosowaniach przemysłowych ze względu na ich szybkość, precyzję i łatwość użycia. Mogą być zasilane silnikiem jedno-fazowym lub trójfazowym-, w zależności od obciążenia i zastosowania.
Elektryczny układ napędowy pozwala na bardziej precyzyjną kontrolę prędkości i kierunku, umożliwiając wydajny i niezawodny poziomy ruch ciężkich ładunków.
3)Wózek o zmiennej-prędkości: niektóre systemy wózków są wyposażone w napędy o zmiennej-prędkości, umożliwiające operatorowi dostosowanie prędkości wózka do potrzeb. Jest to szczególnie przydatne w zastosowaniach wymagających precyzyjnego przenoszenia ładunków, takich jak linie montażowe, instalacja ciężkich maszyn lub w środowiskach, w których ładunek jest delikatny i wymaga ostrożnego przemieszczania.
4)Wózek-z dwiema prędkościami: wózki-z dwiema prędkościami oferują dwie wstępnie ustawione prędkości przemieszczania wózka: dużą prędkość do podróży-na duże odległości i małą prędkość do precyzyjnego pozycjonowania w pobliżu ładunku lub miejsca docelowego.
Tego typu system jest powszechnie stosowany w środowiskach wymagających zarówno szybkich, jak i precyzyjnych ruchów.
6.Koło dźwigu
1) Piasta koła: Piasta to środkowa część koła, która utrzymuje oś i łączy koło z wózkiem końcowym lub wózkiem. Piasta musi być wystarczająco mocna, aby wytrzymać siły występujące podczas przesuwania żurawia. Bieżnik: Zewnętrzna część koła stykająca się z szyną. Bieżnik musi pasować do profilu szyny, aby zapewnić płynną i bezpieczną pracę. Łożyska: Łożyska stosowane są wewnątrz piasty koła w celu zmniejszenia tarcia i umożliwienia płynnego obracania się koła. Właściwy dobór łożysk ma kluczowe znaczenie dla zapewnienia płynnej pracy kół dźwigu. Kołnierz: Niektóre koła dźwigu mają kołnierz, który jest wypukłą częścią na zewnętrznej krawędzi koła. Kołnierz pomaga utrzymać koło w odpowiedniej linii względem szyny, zapobiegając wykolejeniu się żurawia.
2) Materiał koła i względy projektowe:
Wytrzymałość i trwałość: Koła dźwigu są zaprojektowane tak, aby przenosić duże obciążenia bez odkształcania się i zbyt szybkiego zużycia. W przypadku żurawi-do dużych obciążeń zwykle stosuje się koła z litej lub kutej stali ze względu na ich wytrzymałość i trwałość. Odporność na zużycie: koła dźwigów doświadczają ciągłego tarcia podczas toczenia się po szynach, dlatego odporność materiału na zużycie ma kluczowe znaczenie. Koła stalowe i staliwne zaprojektowano tak, aby minimalizować zużycie, natomiast koła-powlekane gumą mogą zużywać się szybciej-w ciężkich warunkach. Hałas i wibracje: koła wykonane z gumy lub poliuretanu są zazwyczaj cichsze niż koła stalowe, co czyni je idealnymi do środowisk, w których ważna jest redukcja hałasu

7. Hak dźwigowy
1) Funkcja haka: Podstawową funkcją haka jest podnoszenie i zabezpieczanie ładunku poprzez przymocowanie do zawiesia, łańcucha lub zblocza hakowego połączonego z ładunkiem.
Znajduje się na dole mechanizmu podnoszącego dźwigu i porusza się pionowo wzdłuż wysokości podnoszenia, gdy żuraw wykonuje operacje podnoszenia i opuszczania. Hak musi zapewniać bezpieczne połączenie z ładunkiem przez cały czas trwania operacji, aby zapobiec wypadkom, poślizgowi lub upuszczeniu ładunku.
2) Wymiary haka: Rozmiar i wymiary haka zależą od ciężaru podnoszonego ładunku, wysokości podnoszenia i ogólnej konstrukcji systemu dźwigowego. Otwór gardzieli haka: Gardło to przestrzeń, przez którą przechodzi zawiesie lub łańcuch. Rozmiar gardła musi być wystarczająco duży, aby pomieścić sprzęt dźwigowy, zapewniając jednocześnie bezpieczny chwyt ładunku. Długość i udźwig haka: Długość i całkowity rozmiar haka zależą od udźwigu dźwigu i wielkości typowego podnoszonego ładunku. Nośność haka-musi odpowiadać ciężarowi najcięższego podnoszonego ładunku lub przekraczać go.

8.Silnik
1) Funkcja silnika: Silnik podnoszący: Silnik używany do podnoszenia i opuszczania ładunku jest zwykle umieszczony w zespole wciągnika i jest odpowiedzialny za napędzanie bębna lub wciągarki w celu zwijania i rozwijania liny lub łańcucha, który podnosi i opuszcza hak. Silnik jezdny: Silniki są również wykorzystywane do napędzania ruchu wózka końcowego i wózka po szynach, umożliwiając dźwigowi poruszanie się poziomo wzdłuż suwnicy. Silnik jezdny żurawia napędza ruch żurawia po-zamontowanych na suficie szynach lub szynach suwnicy, podczas gdy silnik wózka napędza poziomy ruch wciągnika. Silnik obrotowy: jeśli żuraw jest wyposażony w obrotowy lub obrotowy hak, może być również dostępny silnik sterujący ruchem obrotowym ładunku.
2) Moc i udźwig silnika: Moc znamionowa silnika jest niezbędna do określenia udźwigu dźwigu i prędkości, z jaką może on działać. W przypadku ciężkich-dźwigów, które przenoszą większe i cięższe ładunki, wymagane są silniki-o większej mocy. Silnik podnoszący: Moc znamionowa silnika podnoszącego opiera się na masie podnoszonego ładunku i wymaganej prędkości podnoszenia. Silnik potrzebuje wystarczającego momentu obrotowego, aby skutecznie podnosić ładunek przy zachowaniu bezpiecznych granic operacyjnych.
Silniki jezdne: Silniki te są przystosowane do prędkości i warunków obciążenia związanych z poziomym ruchem dźwigu. W przypadku operacji-z dużą prędkością mogą być potrzebne mocniejsze silniki, aby zapewnić szybkie poruszanie się dźwigu po torach suwnicy.
3) Systemy sterowania silnikiem: Napęd o zmiennej częstotliwości (VFD): Aby zapewnić regulowaną kontrolę prędkości, dźwigi często wykorzystują system VFD, który dostosowuje częstotliwość zasilania elektrycznego silnika. Przetwornice częstotliwości umożliwiają precyzyjną kontrolę prędkości silnika podczas podnoszenia, jazdy i pozycjonowania, co ma kluczowe znaczenie w zastosowaniach wymagających ostrożnego rozmieszczenia ładunku. Softstartery: Urządzenia te ograniczają prąd rozruchowy podczas uruchamiania silnika, zapewniając płynniejsze przyspieszanie i zmniejszając zużycie silnika i innych komponentów. Softstartery są powszechnie stosowane w systemach dźwigowych w celu przedłużenia żywotności silnika. Rozrusznik nawrotny: Aby zmienić kierunek ruchu dźwigu, stosuje się rozrusznik nawrotny. Sterowanie to umożliwia pracę silnika w obu kierunkach, w zależności od obciążenia i wymagań ruchu dźwigu.
4) Sterowanie prędkością silnika: Prędkość podnoszenia: Silnik podnoszenia musi zapewniać wystarczający moment obrotowy, aby podnieść ładunek z wymaganą prędkością. W niektórych przypadkach można zastosować silnik o dwóch-prędkościach lub system podnoszenia-o wielu prędkościach, aby umożliwić operatorom dostosowanie prędkości w zależności od ciężaru ładunku lub wymagań dotyczących podnoszenia.
Prędkość jazdy: Prędkość jazdy suwnicy bramowej jest również kontrolowana przez silniki. Szybkość ruchu dźwigu i wózka jest często dostosowywana w zależności od wielkości ładunku, środowiska pracy i przepisów bezpieczeństwa.
Układy chłodzenia: Silniki stosowane w suwnicach bramowych, szczególnie te stosowane-do ciężkich zastosowań, często są wyposażone w układy chłodzenia zapobiegające przegrzaniu podczas długotrwałego użytkowania. Jest to szczególnie istotne w zastosowaniach, w których dźwig

.
9.Dźwiękowy i świetlny system alarmowy oraz wyłącznik krańcowy
1) Ostrzeżenie o ruchu: Gdy dźwig jest w ruchu, system alarmowy może ostrzec osoby znajdujące się w pobliżu o działaniu dźwigu. Zmniejsza to prawdopodobieństwo wypadków, szczególnie w ruchliwych lub zatłoczonych środowiskach pracy. System alarmowy można włączyć, gdy żuraw zacznie poruszać się poziomo lub pionowo (podnoszenie lub jazda).
2) Ostrzeżenie o przeciążeniu ładunku: Jeśli obciążenie dźwigu przekracza ustalony limit masy (w oparciu o udźwig znamionowy dźwigu), system może uruchomić alarm, aby ostrzec operatora i zapobiec przeciążeniu, które mogłoby uszkodzić dźwig lub spowodować zagrożenie dla bezpieczeństwa.
3) Ostrzeżenie o pozycji granicznej: Jeśli żuraw zbliża się do limitu ruchu lub limitu podnoszenia (tj. maksymalnej wysokości lub ruchu poziomego), system alarmowy może zasygnalizować operatorowi, aby się zatrzymał przed osiągnięciem niebezpiecznego punktu, unikając w ten sposób uszkodzenia żurawia lub ładunku.
4) Ostrzeżenie o awariach i usterkach: W przypadku awarii lub awarii jednego z kluczowych elementów żurawia (np. silnika, hamulców lub mechanizmu podnoszącego), system alarmowy może ostrzec operatora o konieczności podjęcia natychmiastowych działań lub zatrzymania żurawia w celu kontroli bezpieczeństwa.
5) Ostrzeżenie o sytuacji awaryjnej: W przypadku zagrożenia lub zdarzenia związanego z bezpieczeństwem dźwiękowy i świetlny system alarmowy może się włączyć, aby dać wyraźny sygnał do ewakuacji lub zwrócić uwagę na problem, zapewniając szybkie podjęcie działań w celu ograniczenia ryzyka.


10. Urządzenia zabezpieczające
1) Funkcja systemu zabezpieczenia przed przeciążeniem: System zabezpieczenia przed przeciążeniem zapewnia, że żuraw nie przekroczy swojego udźwigu znamionowego, zapobiegając awariom mechanicznym i uszkodzeniu żurawia lub ładunku.
Komponenty: Ogniwa obciążnikowe: Czujniki te mierzą ciężar podnoszonego ładunku i przekazują informację zwrotną do systemu sterowania.
Wyłączniki krańcowe przeciążenia: Przełączniki te aktywują się, gdy ładunek przekracza bezpieczny udźwig żurawia, zatrzymując dalsze operacje podnoszenia.Sygnały ostrzegawcze: Alarm lub sygnał wizualny (świetlny lub dźwiękowy) ostrzega operatora, gdy żuraw zbliża się do maksymalnego limitu obciążenia lub go przekracza. Korzyści: Chroni elementy konstrukcyjne dźwigu (wciągnik, silnik, hamulce) przed uszkodzeniem na skutek nadmiernych obciążeń. Zwiększa bezpieczeństwo, zapobiegając przypadkom przeciążenia, które mogą prowadzić do awarii żurawia lub wypadków.
2) Wyłączniki krańcowe: Funkcja: Wyłączniki krańcowe służą do zapobiegania przekroczeniu przez dźwig maksymalnego zakresu ruchu lub podnoszenia. Zapewniają pracę dźwigu w bezpiecznych granicach i zapobiegają nadmiernemu wydłużeniu wciągnika lub wózka.
Typy:Pionowe wyłączniki krańcowe (ograniczenie podnoszenia): Zapobiegają podnoszeniu haka lub ładunku powyżej określonej wysokości.
Poziome wyłączniki krańcowe (ograniczenie ruchu): Zatrzymują żuraw przed przejechaniem poza wyznaczonymi szynami lub obszarem roboczym. Wyłączniki krańcowe wózka: zapobiegają przemieszczaniu się wózka poza wyznaczoną ścieżkę jazdy.
Korzyści: Zapobiega uszkodzeniom mechanicznym w wyniku nadmiernego-przesuwu lub{1}}podnoszenia. Zapewnia, że żuraw nie koliduje z innymi maszynami lub konstrukcjami, ograniczając jego zakres ruchu. Zwiększa bezpieczeństwo operacji, zapewniając, że żuraw porusza się wyłącznie w wyznaczonych bezpiecznych strefach.
11.Tryb sterowania
1) Tryb sterowania ręcznego: Opis: W trybie sterowania ręcznego żuraw jest obsługiwany przez operatora dźwigu za pomocą fizycznych elementów sterujących, takich jak joysticki, przyciski lub przełączniki. Ten tryb zapewnia bezpośrednią- bezpośrednią kontrolę nad ruchami żurawia. Elementy sterujące: Joystick/dźwignie sterujące: używane do sterowania ruchem wciągnika (w górę/w dół), wózka (w lewo/w prawo) i żurawia (przesuw wzdłużny). Przyciski/przełączniki: do włączania/wyłączania żurawia, aktywowania określonych funkcji lub kontrolowania prędkości i kierunku. Sterowanie wiszące: Zdalne sterowanie, które pozwala operatorowi sterować żurawiem na odległość, zwykle używane do precyzyjnego przenoszenia ładunków lub pracy w ciasnych lub niebezpiecznych przestrzeniach.
2) Tryb zdalnego sterowania radiowego: Opis: Tryb zdalnego sterowania radiowego umożliwia operatorowi dźwigu zdalne sterowanie żurawiem za pomocą bezprzewodowego systemu sterowania. Tryb ten jest zwykle używany w sytuacjach, gdy operator musi sterować żurawiem z bezpiecznej odległości,
3) Tryb sterowania kabiną: Opis: W tym trybie operator steruje żurawiem z kabiny znajdującej się na pomoście lub wózku dźwigu. Kabina jest wyposażona w szereg elementów sterujących, a operator może monitorować ładunek i otoczenie bezpośrednio podczas obsługi żurawia.

12.Szkic

Główny techniczny

Zalety
Kluczowe zalety:
1. Zwiększone bezpieczeństwo operatora
Zdalna obsługautrzymuje operatora w bezpiecznej odległości od zawieszonych ładunków i stref niebezpiecznych.
Zmniejsza ryzyko wypadków spowodowanych ręczną obsługą lub słabą widocznością.
2. Większa elastyczność i mobilność
Sterowanie bezprzewodowepozwala operatorom na swobodne poruszanie się i wybór najlepszej pozycji pod względem widoczności i precyzji.
Idealny dlapodwórka zewnętrzne, obszary o dużej-rozpiętości, Izłożona obsługa ładunkówzadania.
3. Zwiększona wydajność
Szybka i łatwa zdalna aktywacja zmniejsza potrzebę wchodzenia do kabiny lub zarządzania kablami podwieszanymi.
Włączaszybsza konfiguracja i obsługa, redukując przestoje i zwiększając przepustowość.
4. Wysoka nośność i stabilność
Konstrukcja z podwójnym dźwigaremwytrzymuje większe obciążenia (zwykle do 100 ton lub więcej) przy dużej sztywności konstrukcyjnej.
Nadaje się do-ciężkich operacji podnoszenia-o dużej częstotliwości.
5. Precyzyjna kontrola i płynna praca
Zdalne systemy są zintegrowane znapędy o zmiennej częstotliwości (VFD)dla płynnego przyspieszania, zwalniania i dokładnego pozycjonowania.
Ulepszono opcje kontroli wielu-prędkości podczas podnoszenia i przemieszczania sięprecyzja umieszczenia ładunku.
6. Mniejsze zużycie i konserwacja
Eliminuje zużycie wiszących kabli podwieszanych.
Zdalny system minimalizuje potrzebę fizycznego dostępu operatora do żurawia, zmniejszając obciążenie mechaniczne i poprawiając jego trwałość.
7. Wszechstronne zastosowania
Można używać wfabryki, magazyny, stocznie, składy prefabrykatów, huty stali, Ibudowy.
Szczególnie przydatne, gdy widoczność operatora lub bliskość ładunku ma kluczowe znaczenie.
8.-Oszczędność miejsca i przejrzysty układ
Mniej kabli i brak kabiny lub stałego stanowiska sterowania oznaczają:czystszy obszar działania.
Zmniejsza ryzyko splątania kabli i bałaganu na ziemi.
Aplikacja
Główne obszary zastosowań:
1. Warsztaty produkcyjno-montażowe
Podnoszenie i transportowanie ciężkich części, maszyn i modułów montażowych.
Bezprzewodowe sterowanie umożliwia operatorom swobodne poruszanie się wokół dużych przedmiotów w celu precyzyjnego pozycjonowania.
2. Zakłady obróbki stali i metali
Obsługa blach stalowych, zwojów, belek i elementów konstrukcyjnych.
Nadaje się do zastosowań wewnętrznych i zewnętrznych w hutach stali i zakładach produkujących metal.
3. Prefabrykaty betonowe i place budowy
Podnoszenie prefabrykowanych płyt betonowych, segmentów mostów i dużych elementów konstrukcyjnych.
Zdalne sterowanie zapewnia lepszą manewrowość w ciasnych lub zagraconych obszarach budowy.
4. Stocznie i stocznie morskie
Przenoszenie dużych elementów statku, takich jak sekcje kadłuba, śmigła i silniki.
Bezprzewodowe działanie zapewnia bezpieczne podnoszenie w otwartych stoczniach lub suchych dokach.
5. Logistyka i stocznie towarowe
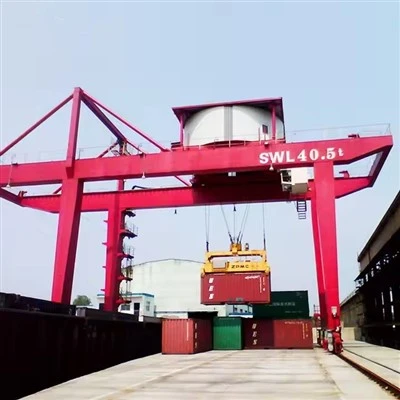
Załadunek i rozładunek ciężkich ładunków i kontenerów w terminalach towarowych i magazynach.
Zdalne sterowanie poprawia widoczność operatora i upraszcza złożoną obsługę ładunków.
6. Elektrownie i energetyka
Transport ciężkich podzespołów elektrycznych, takich jak turbiny, transformatory i generatory.
Niezbędne do precyzyjnych prac w środowiskach wrażliwych lub niebezpiecznych.
7. Przemysł lotniczy i obronny
Podnoszenie części samolotów lub sprzętu obronnego w zakładach montażowych i konserwacyjnych.
Zdalne sterowanie minimalizuje wibracje i zapewnia dokładne pozycjonowanie.
Korzyści z aplikacji:
Bezprzewodowy pilot zdalnego sterowaniazapewnia bezpieczeństwo i wygodę operatora w dynamicznych środowiskach pracy.
Konstrukcja z podwójnym dźwigaremspełnia wymagania dotyczące-wysokiego udźwigu i zwiększonej rozpiętości.
Skuteczne wzarówno w ustawieniach wewnętrznych, jak i zewnętrznychz możliwością dostosowania rozpiętości, wysokości i prędkości jazdy.
Dźwigprodukcja procedura
1. Etap projektowania: zrozumienie specyficznych potrzeb klientów, w tym-nośności, rozpiętości, wysokości i środowiska użytkowania. Wykonać projekt wstępny zgodnie z potrzebami oraz narysować rysunki schematyczne, obejmujące projekt konstrukcyjny, projekt układu elektroenergetycznego i układu sterowania. Przeprowadzić analizę wytrzymałości konstrukcyjnej, stabilności i dynamiki, aby upewnić się, że projekt spełnia odpowiednie normy i specyfikacje.
2. Przygotowanie materiału: wybierz odpowiednie materiały zgodnie z wymaganiami projektowymi, takie jak-stal o wysokiej wytrzymałości, stop aluminium itp., aby zapewnić dobre właściwości mechaniczne i trwałość. Zakup wymaganych surowców i komponentów zgodnie z rysunkami projektowymi, w tym silników, reduktorów, haków, układów sterowania itp.
3. Przetwarzanie i produkcja: Wytnij stal i poddaj obróbce belkę główną, belkę końcową i inne części konstrukcyjne zgodnie z wymiarami projektowymi. Połącz wycięte części za pomocą spawania, aby utworzyć główną ramę konstrukcyjną dźwigu. Wykończ spawane elementy, w tym wiercenie, toczenie i frezowanie, aby zapewnić dopasowanie dokładności każdego elementu.
4. Montaż: Wstępny montaż obrabianych elementów w celu sprawdzenia stabilności i dopasowania konstrukcji. Zamontuj mechanizm podnoszący, mechanizm jezdny wózka i mechanizm jezdny wózka, aby zapewnić płynną pracę wszystkich ruchomych części.
5. Instalacja układu elektrycznego: Zainstaluj silniki, falowniki, panele sterowania i inne elementy elektryczne, aby zapewnić prawidłowe podłączenie układu elektrycznego. Ułóż linie kablowe rozsądnie, aby zapewnić bezpieczeństwo i estetykę oraz zmniejszyć zakłócenia i zużycie.
6. Uruchomienie i testowanie: Przetestuj różne funkcje żurawia, w tym systemy podnoszenia, przemieszczania, hamowania i alarmu, aby upewnić się, że wszystkie funkcje działają normalnie. Przeprowadzić testy bezpiecznego obciążenia, aby upewnić się, że żuraw działa stabilnie pod maksymalnym obciążeniem i spełnia normy bezpieczeństwa.
7. Inspekcja i kontrola jakości: Przeprowadzaj kontrole jakości na każdym ogniwie produkcji, aby upewnić się, że wszystkie komponenty spełniają wymagania projektowe i standardowe. Przeprowadzić certyfikację kwalifikacyjną zgodnie z odpowiednimi przepisami, aby upewnić się, że sprzęt spełnia normy krajowe i branżowe.
8. Dostawa i montaż: Transport wyprodukowanego dźwigu do siedziby klienta. Zainstaluj go u klienta, łącznie z mocowaniem fundamentu, uruchomieniem i podłączeniem zasilania. Zapewnij klientom szkolenia w zakresie obsługi, aby upewnić się, że mogą bezpiecznie i skutecznie korzystać ze sprzętu, oraz oficjalnie oddaj go do użytku.

Widok warsztatu:
Firma zainstalowała inteligentną platformę do zarządzania sprzętem oraz zainstalowała 310 zestawów (zestawów) robotów manipulacyjnych i spawalniczych. Po realizacji planu będzie ich ponad 500 zestawów (zestawów), a wskaźnik sieciowania sprzętu wyniesie 95%. 32 linii spawalniczych zostało oddanych do użytku, planuje się zainstalowanie 50, a stopień automatyzacji całej linii produktów sięgnął 85%.


Popularne Tagi: suwnica bramowa elektryczna bezprzewodowa ze zdalnym sterowaniem, Chiny suwnica bramowa elektryczna z pilotem bezprzewodowym z podwójnym dźwigarem producenci, dostawcy, fabryka
Może ci się spodobać również



Wyślij zapytanie